Servo Motor Test & Control with Push Buttons
-CODE
//sweep
#include <Servo.h>
Servo myservo; // create servo object to control a servo
// twelve servo objects can be created on most boards
int pos = 0; // variable to store the servo position
void setup() {
myservo.attach(9); // attaches the servo on pin 9 to the servo object
}
void loop() {
for (pos = 0; pos <= 180; pos += 1) { // goes from 0 degrees to 180 degrees
// in steps of 1 degree
myservo.write(pos); // tell servo to go to position in variable 'pos'
delay(15); // waits 15 ms for the servo to reach the position
}
for (pos = 180; pos >= 0; pos -= 1) { // goes from 180 degrees to 0 degrees
myservo.write(pos); // tell servo to go to position in variable 'pos'
delay(15); // waits 15 ms for the servo to reach the position
}
#include <Servo.h>
Servo myservo; // create servo object to control a servo
// twelve servo objects can be created on most boards
int pos = 0; // variable to store the servo position
void setup() {
myservo.attach(9); // attaches the servo on pin 9 to the servo object
}
void loop() {
for (pos = 0; pos <= 180; pos += 1) { // goes from 0 degrees to 180 degrees
// in steps of 1 degree
myservo.write(pos); // tell servo to go to position in variable 'pos'
delay(15); // waits 15 ms for the servo to reach the position
}
for (pos = 180; pos >= 0; pos -= 1) { // goes from 180 degrees to 0 degrees
myservo.write(pos); // tell servo to go to position in variable 'pos'
delay(15); // waits 15 ms for the servo to reach the position
}
//Servo Motor & Control with Push Buttons
#include <Servo.h>
// إنشاء كائن للسيرفو
Servo servo;
// أرقام البنات
const int servoPin = 9;
const int buttonRight = 2;
const int buttonLeft = 3;
// زاوية السيرفو
int angle = 90;
void setup() {
// توصيل السيرفو
servo.attach(servoPin);
// بدء السيرفو من المنتصف
servo.write(angle);
// تفعيل المقاومة الداخلية للأزرار
pinMode(buttonRight, INPUT_PULLUP);
pinMode(buttonLeft, INPUT_PULLUP);
}
void loop() {
// عند الضغط على الزر الأول تزيد الزاوية
if (digitalRead(buttonRight) == LOW) {
if (angle < 180) {
angle += 10;
servo.write(angle);
}
delay(200);
}
// عند الضغط على الزر الثاني تقل الزاوية
if (digitalRead(buttonLeft) == LOW) {
if (angle > 0) {
angle -= 10;
servo.write(angle);
}
delay(200);
}
}
#include <Servo.h>
// إنشاء كائن للسيرفو
Servo servo;
// أرقام البنات
const int servoPin = 9;
const int buttonRight = 2;
const int buttonLeft = 3;
// زاوية السيرفو
int angle = 90;
void setup() {
// توصيل السيرفو
servo.attach(servoPin);
// بدء السيرفو من المنتصف
servo.write(angle);
// تفعيل المقاومة الداخلية للأزرار
pinMode(buttonRight, INPUT_PULLUP);
pinMode(buttonLeft, INPUT_PULLUP);
}
void loop() {
// عند الضغط على الزر الأول تزيد الزاوية
if (digitalRead(buttonRight) == LOW) {
if (angle < 180) {
angle += 10;
servo.write(angle);
}
delay(200);
}
// عند الضغط على الزر الثاني تقل الزاوية
if (digitalRead(buttonLeft) == LOW) {
if (angle > 0) {
angle -= 10;
servo.write(angle);
}
delay(200);
}
}
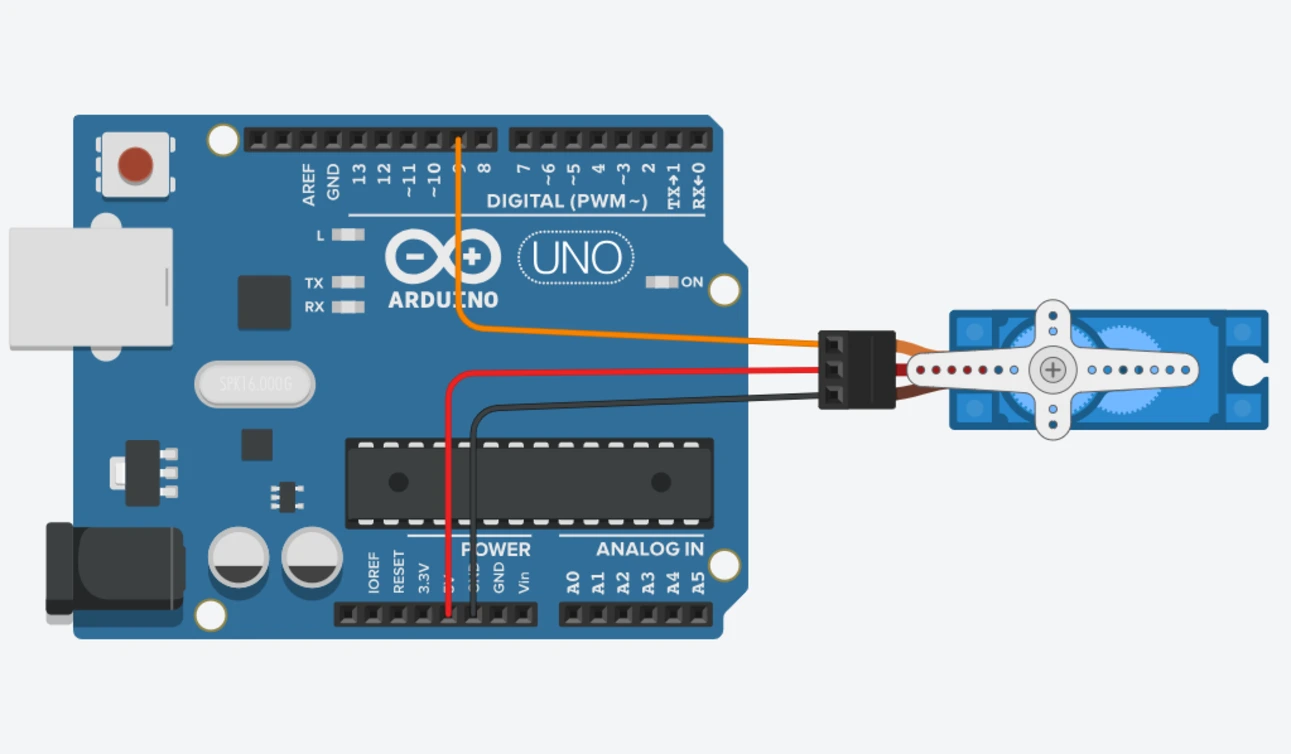
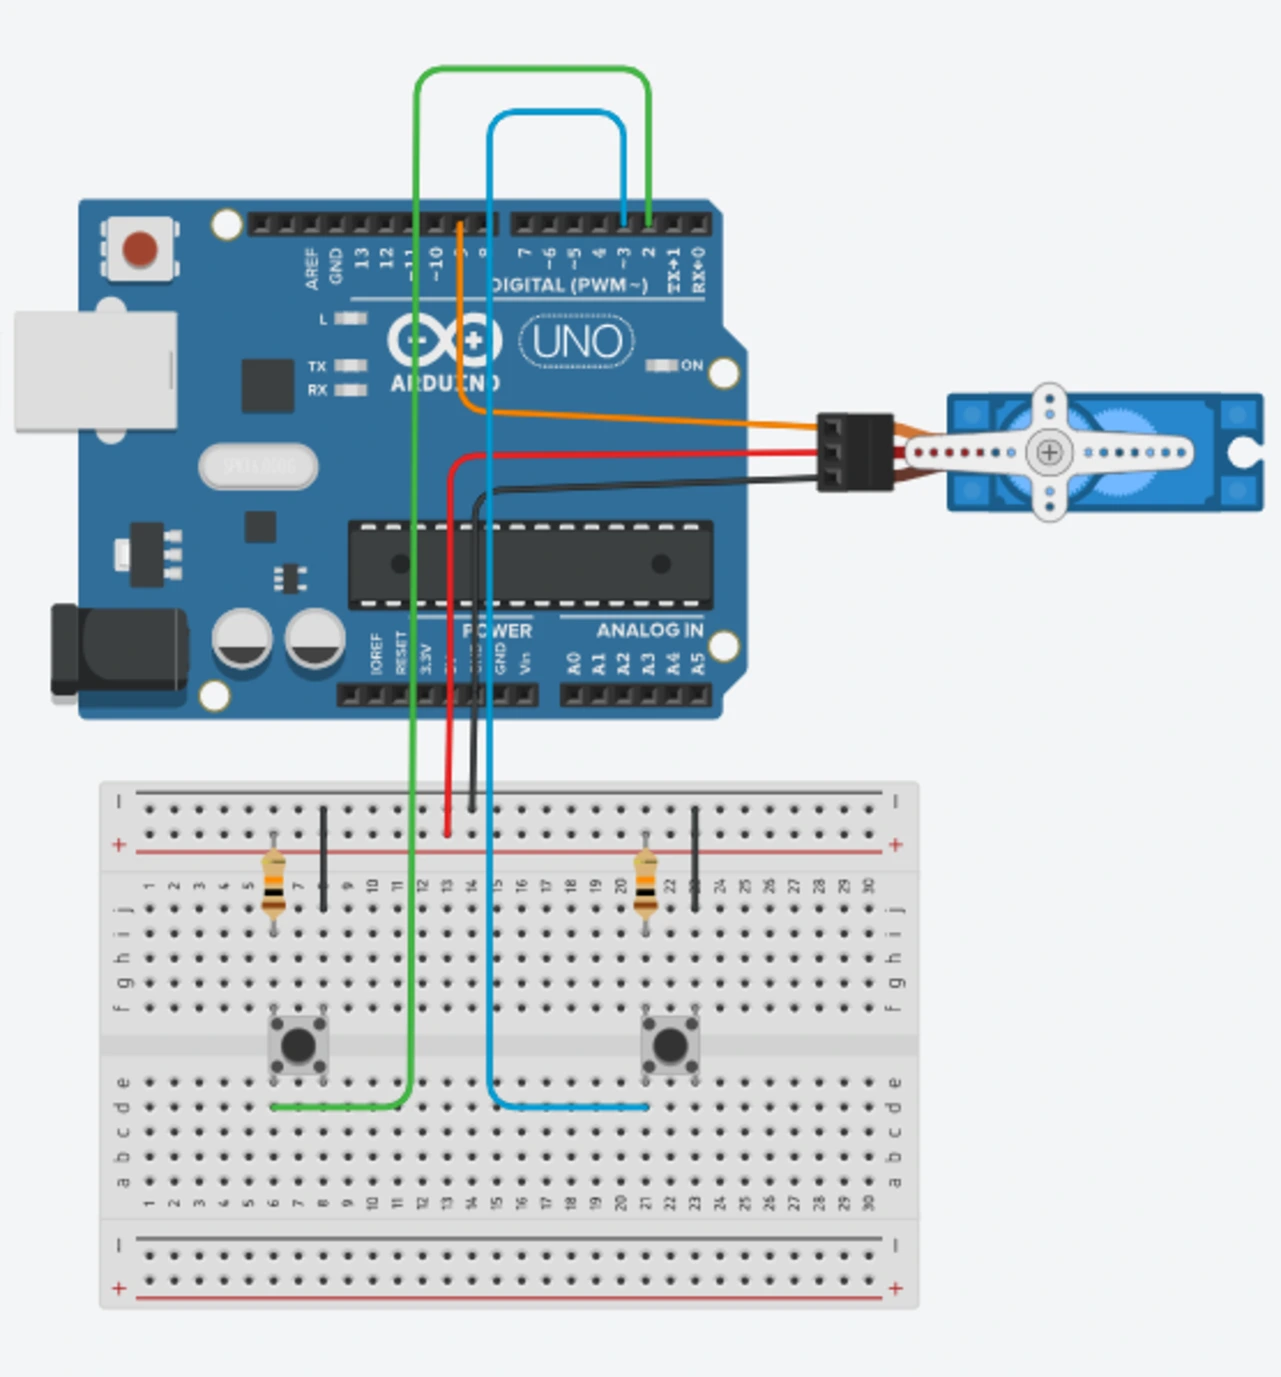
-CIRCUIT DIAGRAM
-COMPONENTS
• Arduino Uno R3
https://www.gravityelectronic.com/shop/arduino-uno-r3-clone-original-chips-cable-30-cm-14248
• SG90 Servo Motor
https://www.gravityelectronic.com/shop?search=SG90
• Breadboard (830 Points)
https://www.gravityelectronic.com/shop/breadboard-830-point-not-split-power-rails-13419
• 2 × Push Buttons
https://www.gravityelectronic.com/shop?search=Push%20Button
• 2 × 10KΩ Resistors
https://www.gravityelectronic.com/shop?search=10K%20Resistor
• Jumper Wires
https://www.gravityelectronic.com/shop/jumper-wires